Ein Roboter hilft bei riskanten Zwillingsschwangerschaften
Wenn starre Instrumente an ihre Grenzen kommen, helfen Magnetfelder weiter: Forschende der ETH Zürich haben eine Roboterplattform entwickelt, die Eingriffe bei Problemen in Zwillingsschwangerschaften sicherer, übersichtlicher und präziser machen soll.
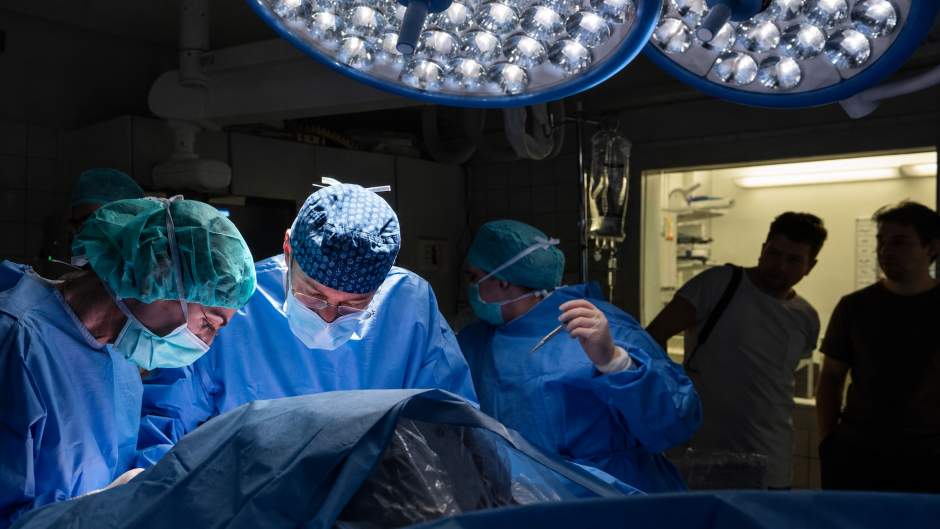
Bild: Chirurgen führen eine präklinische Studie mit der neuen Roboterplattform für die fetale Chirurgie durch. (Bild: Barbora Prekopova / Kinderspital Zürich)
- In seltenen Fällen kann bei Zwillingsschwangerschaften mit gemeinsamer Plazenta der Blutfluss aus dem Gleichgewicht geraten und beide Föten gefährden.
- Forschende der ETH Zürich haben gemeinsam mit Ärzt:innen der Universität Zürich ein magnetisch steuerbares Endoskop entwickelt, das betroffene Blutgefässe in der Plazenta besser erreicht als herkömmliche Instrumente.
- Eine Panoramaansicht erleichtert Chirurg:innen die Navigation; im Tiermodell wurde sie mit magnetischer Steuerung und Laserbehandlung kombiniert.
In der Schweiz kommen jährlich rund 2400 Kinder als Zwillinge zur Welt. Wenn sich die Föten eine Plazenta teilen, sind sie über Blutgefässe miteinander verbunden. Gerät der Blutkreislauf aus dem Gleichgewicht, kann dies für beide lebensgefährlich werden, da zu viel Blut von einem Fötus zum anderen fliesst. Das sogenannte «fetofetale Transfusionssyndrom» (FFTS) betrifft in der Schweiz etwa zwanzig bis dreissig Frauen pro Jahr. Die einzige wirksame Behandlung ist eine hochkomplexe Operation, die weltweit nur von wenigen Spezialistinnen und Spezialisten durchgeführt wird.
Forschende der ETH Zürich und Ärzt:innen der Universität Zürich haben sich zum Ziel gesetzt, diese Operation zu erleichtern und ihre Erfolgsrate zu erhöhen. Heute verwenden Chirurg:innen dafür ein Fetoskop, ein feines Endoskop für Eingriffe bei Schwangeren. Es enthält eine kleine Kamera und einen Kanal, durch den eine dünne Faser das Laserlicht bis zu den Blutgefässen auf der Plazenta bringt. Damit verschliessen die Chirurg:innen jene Gefässe in der Plazenta, die die beiden Föten verbinden.
Die heute verwendeten Fetoskope sind jedoch starr. Je nachdem, wo die Plazenta liegt, kann es deshalb extrem schwierig sein, alle betroffenen Blutgefässe zu erreichen und mit dem Laser zu verschliessen.
Magnetische Steuerung für mehr Beweglichkeit
Die Forschenden und Ärzt:innen entwickelten deshalb ein flexibles Fetoskop mit nur 3,2 Millimeter Durchmesser, dessen Spitze Magnete enthält. Drei grosse Elektromagnete ausserhalb des Körpers der Patientin erzeugen ein steuerbares Magnetfeld und können damit die Spitze des Fetoskops biegen. Das Magnetfeld ist vollkommen ungefährlich.
Das Prinzip ähnelt dem einer Kompassnadel: So wie sich diese am Erdmagnetfeld ausrichtet, folgen die Magnete in der Spitze des Fetoskops dem von aussen erzeugten Magnetfeld. Verändert das magnetische Navigationssystem dessen Richtung, bewegt sich auch die Spitze des Instruments. «Wir erreichten eine Biegung von bis zu 173 Grad. Damit können wir auch schwer zugängliche Gefässe problemlos erreichen», sagt Michelle Mattille, Postdoktorandin und Erstautorin eines soeben veröffentlichten externe SeitePapers in der Fachzeitschrift Science Robotics, das die neue Roboterplattform vorstellt.
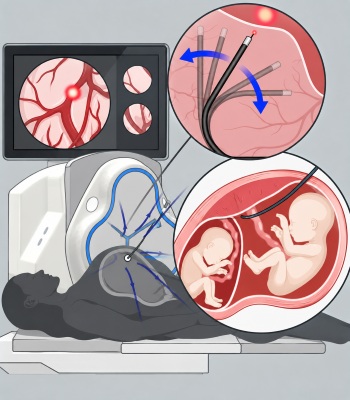
Bild: Das dünne Fetoskop wird durch die Bauchdecke bis zur Plazenta geführt. Kleine Magnete in seiner Spitze reagieren auf ein von aussen erzeugtes Magnetfeld und ermöglichen es, das Instrument gezielt zu biegen. Die Roboterplattform dient dazu, gemeinsame Blutgefässe in der Plazenta von Zwillingen mit fetofetalem Transfusionssyndrom zu verschliessen. (Grafik mit BioRender.com erstellt: ETH Zürich) Hinweis zur Bildbearbeitung: Die Grafik wurde für das gewünschte Format redaktionell angepasst, skaliert und der Hintergrund entsprechend erweitert, damit alle Inhalte vollständig im finalen Bildausschnitt erhalten bleiben.
Navigation mit Panoramaansicht
Ein zweiter wichtiger Bestandteil der Roboterplattform ist die Panoramaansicht. Bei minimalinvasiven Eingriffen sehen Chirurg:innen durch das Endoskop jeweils nur einen kleinen Ausschnitt der Umgebung. Sie müssen sich deshalb einprägen, welche Gefässe sie bereits gesehen haben und wie diese verlaufen. Das erfordert viel Erfahrung und Konzentration.
Das neue System fügt die einzelnen Endoskopbilder in Echtzeit zu einem Panoramabild zusammen. Auf dieser zweidimensionalen Karte kann die operierende Person nun ein Ziel anwählen. Das Fetoskop navigiert anschliessend automatisch dorthin. Die Ärzt:innen können aber jederzeit die Kontrolle übernehmen und das Fetoskop manuell mit einem PlayStation Gamecontroller steuern. Eine Software übersetzt dann die gewünschte Bewegung im Kamerabild in die entsprechende Veränderung des Magnetfelds.
Das System erzeugt aus den Endoskopbildern eine Panoramaansicht der Plazenta und erleichtert damit die Navigation. (Video: Michelle Mattille / ETH Zürich)
Wie stark sich der Eingriff mit der robotischen Plattform von der konventionellen Operation beim Lasern unterscheidet, überraschte Mattille. «Selbst die sehr ruhige Hand einer erfahrenen Chirurgin bewegt das Fetoskop leicht. Unsere Roboterplattform hingegen stabilisiert die Spitze und hält sie deutlich ruhiger an der gewünschten Stelle, um die Gefässe präzise zu verschliessen», sagt die Forscherin.
Im Experiment trafen die Teilnehmenden simulierte Punktziele mit dem Robotersystem viel genauer. «Mit dem Robotersystem betrug die Abweichung typischerweise 140 Mikrometer, das heisst, es ist mehr als vier Mal präziser als konventionelle Vergleichsinstrumente», sagt Mattille.
Bewährungsprobe ausserhalb des Labors
Ein wichtiger Schritt auf dem Weg zur klinischen Anwendung der Roboterplattform war ein Versuch an einem trächtigen Schaf. Damit verliessen die Forschenden erstmals die kontrollierte Laborumgebung und testeten das Gerät unter realistischen Bedingungen. Nun mussten sie mit der Atmung und dem Puls des Tieres, trübem Fruchtwasser, Schwebeteilchen und einem sich bewegenden Fötus umgehen.
«Auf das ungefähr dreistündige Experiment im Tierversuch bereiteten wir uns ein Jahr lang vor. Es ist uns als erster Gruppe gelungen, die wesentlichen Schritte des Eingriffs erfolgreich nachzubilden», sagt Mattille.
Das Video zeigt, wie sich das Fetoskop mithilfe der magnetischen Steuerung über der Plazenta bewegt. Je nach Richtung des Magnetfelds biegt sich seine Spitze in die eine oder andere Richtung. (Video: Michelle Mattille / ETH Zürich)
Mattille entwickelte die Plattform im Rahmen ihrer Doktorarbeit gemeinsam mit Forschenden der ETH Zürich sowie den Chirurg:innen Nicole Ochsenbein des Universitätsspitals und Ueli Moehrlen des Universitäts-Kinderspitals Zürich. Eine zentrale Rolle spielte auch Quentin Boehler, der am Projekt mitarbeitete und heute als Professor für Robotik das Medical Robotics Lab der ETH leitet.
Nach den erfolgreichen Tests will das Team die Plattform nun für den Einsatz am Menschen weiterentwickeln. Dazu müssen die Forschenden vor allem die Sicherheit weiter prüfen und die Algorithmen zu einem robusten System für den klinischen Einsatz ausbauen. Gleichzeitig entwickeln sie weitere Assistenzfunktionen, die Chirurg:innen während des Eingriffs gezielt unterstützen sollen.
Auch für andere Eingriffe denkbar
Die Technologie könnte künftig auch ausserhalb der fetalen Chirurgie eingesetzt werden. Denkbar wäre etwa, die Navigation bei Magen- und Blasenspiegelungen zu unterstützen und dabei die untersuchten Bereiche zu kartieren. So liessen sich auch Veränderungen im Zeitverlauf präzise nachverfolgen. «Die Anforderungen sind dort jedoch etwas anders», sagt Mattille. «Statt einer relativ flachen Oberfläche wie bei der Plazenta muss ein dreidimensionaler Hohlraum erfasst werden.»
Der erfolgreiche Tierversuch markiert einen wichtigen Meilenstein auf dem Weg zu robotisch unterstützten Eingriffen in der fetalen Chirurgie: Zum ersten Mal gelang es Forschenden, die zentralen Schritte einer FFTS-Behandlung in einer realitätsnahen Umgebung zu demonstrieren. Für Mattille ist die Motivation klar: «Auch wenn FFTS nur einen kleinen Teil der Zwillingsschwangerschaften betrifft, entscheidet der Eingriff über Leben und Tod dieser Kinder.»
Literaturhinweis
Mattille M, Mesot A, Weisskopf M, Ochsenbein-Kölble N, Moehrlen U, Nelson BJ, Boehler Q: Advancing minimally invasive precision surgery in large open cavities with robotic flexible endoscopy. Science Robotics, 16. September 2026, DOI: externe Seite10.1126/scirobotics.aed1470
Quelle: © Eidgenössische Technische Hochschule Zürich – Text: Deborah Kyburz, Hochschulkommunikation
Bildmaterial: Grafik mit BioRender.com erstellt: ETH Zürich, Barbora Prekopova / Kinderspital Zürich)
Videomaterial: Michelle Mattille / ETH Zürich)